Stork, parte 1 — la construcción
La primera aeronave que armamos no la diseñamos nosotros, y fue a propósito: es un Stork, diseñado por Szymon Wójcik y distribuido por Flightory. Esto es lo que elegimos, cuánto tardó y qué aprendimos imprimiéndola en Guatemala.
Dijimos que este blog iba a ser de ingeniería: qué elegimos y por qué, qué medimos y qué se nos rompió. Empezamos por lo primero. Esta es la primera de tres entregas sobre nuestra primera aeronave: aquí la construcción, después la configuración y los primeros vuelos, y al final una aplicación real volando sobre el equipo.
Por qué no diseñamos nuestra primera aeronave
Hay una manera conocida de fracasar en esto: aprender al mismo tiempo a diseñar un fuselaje, a calibrar filamento espumante y a afinar un QuadPlane. Son tres curvas de aprendizaje distintas y, cuando algo no vuela, ninguna de las tres queda descartada.
Así que la primera aeronave no la diseñamos. La imprimimos a partir de un diseño probado y documentado: el Stork, diseñado por Szymon Wójcik y distribuido por Flightory. El diseño es suyo, no nuestro, y vale la pena decirlo claro: lo que aportamos en esta primera aeronave es la ejecución, no el diseño. La regla que nos pusimos es simple: construir y volar un VTOL impreso que ya funcione antes de intentar uno propio.
Hay una segunda razón, y para nosotros pesa igual. Un diseño ajeno pero probado nos deja poner a prueba lo demás: la cadena de construcción completa aquí, en Guatemala. Conseguir el filamento espumante, los tubos de fibra de carbono, los motores, los ESC, los insertos roscados. Traerlos al país. Imprimir durante semanas en nuestro propio taller y descubrir qué se consigue localmente, qué hay que importar y cuánto tiempo cuesta cada cosa. Si esa cadena no funciona, un diseño propio no sirve de nada: no se puede construir. Preferimos descubrir dónde se rompe con un avión que ya sabemos que vuela.
Qué es el Stork
Un ala fija impresa en 3D, con motor tractor en configuración pusher y cola en V. Envergadura de 1620 mm, largo de 1000 mm, perfil Selig S3021, relación de aspecto 8.3 y un centro de gravedad especificado a 47 mm del borde de ataque en la raíz del ala. El peso total admitido va de 1400 a 3100 g.
Esas cifras son del manual del diseñador. No son mediciones nuestras, y cuando midamos las nuestras lo diremos.
Lo que terminó de decidirnos es que el mismo diseño se convierte en VTOL: Flightory publica un pack de conversión que le agrega despegue y aterrizaje vertical sin cambiar la geometría del ala. Eso era exactamente lo que buscábamos —una aeronave que sube en vertical como un multirrotor y que, una vez arriba, vuela como un ala fija— y es la razón concreta por la que elegimos este diseño y no otro. Lo mejor de los dos mundos en un solo avión.
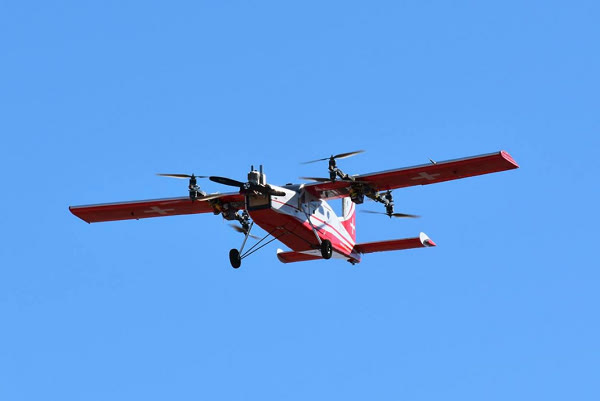
La configuración de la que hablamos, en vuelo. Esta no es nuestra aeronave: es un QuadPlane ajeno, puesto aquí para mostrar la idea —los cuatro motores que levantan y el ala que sostiene.
Imprimir tomó dos semanas
Dos semanas de punta a punta, dejando la impresora corriendo de noche.
El cuello de botella es el LW-PLA, el filamento espumante con el que van las piezas de piel: fuselaje, alas y cola. Tiene que imprimirse muy lento para que espume bien, así que esas piezas son las que marcan el calendario. Las piezas rígidas de refuerzo, en PETG-CF, salen en uno o dos días por tanda.
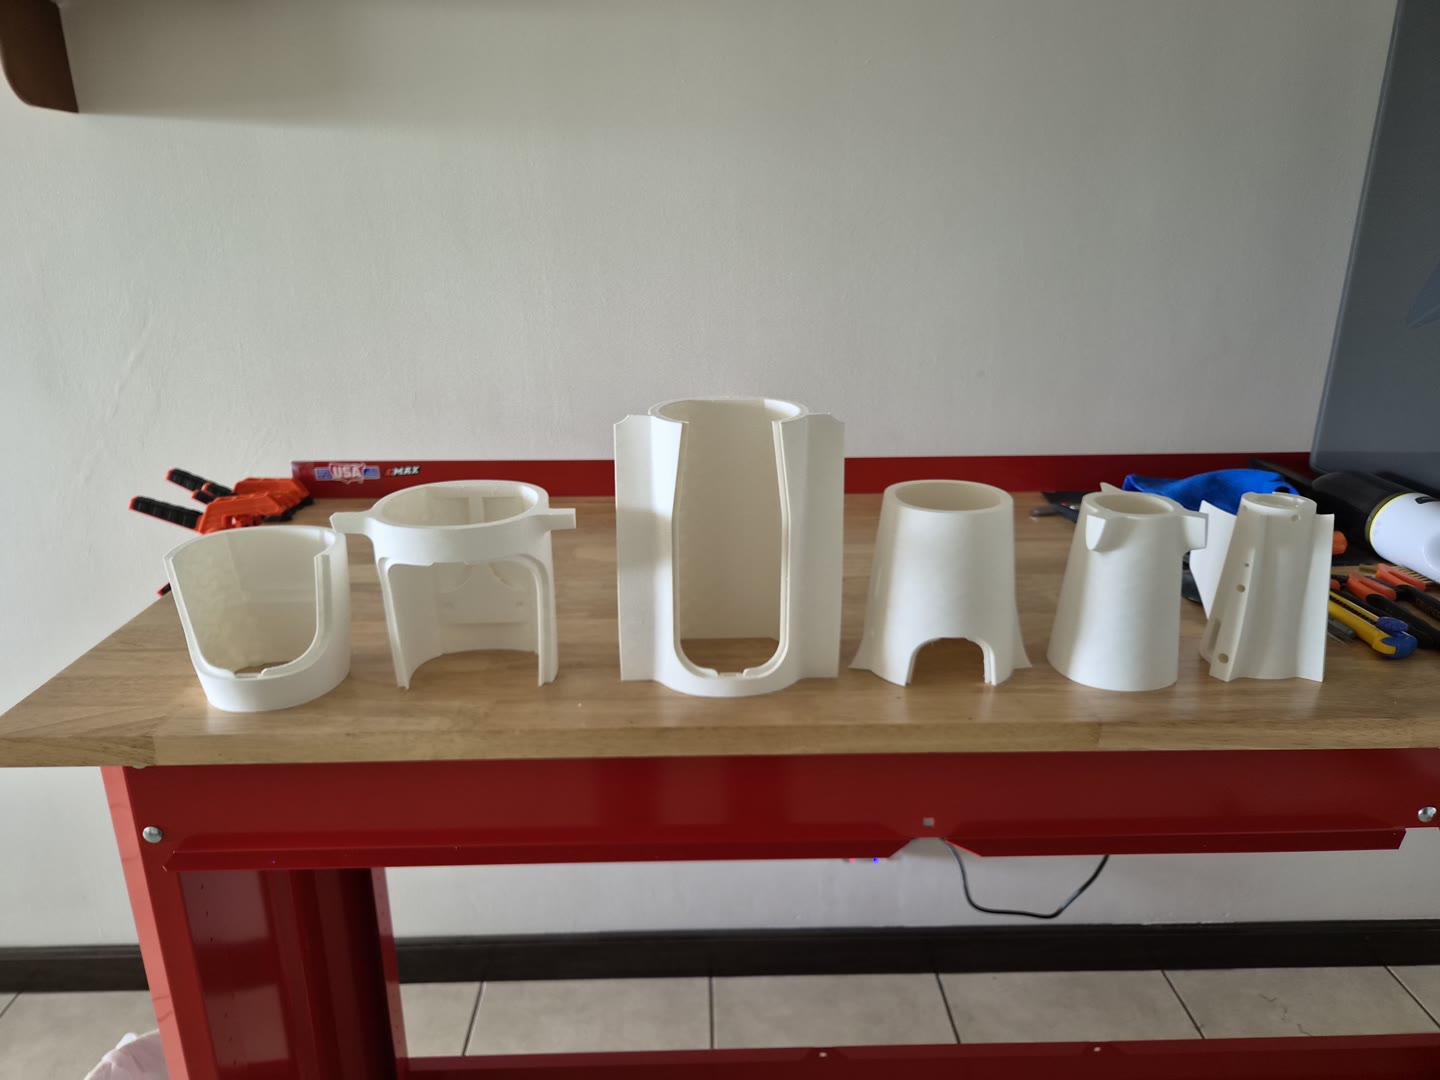
El fuselaje sale de la impresora en secciones. Estas son las piezas de piel en LW-PLA, antes del pegado: pared delgada, superficie mate y la textura que deja el filamento al espumar.
La electrónica no es la del manual
Estos son los componentes electrónicos que escogimos para el Stork:
- Computadora de vuelo: Matek F405-Wing V2
- ESC de sustentación: XILO Stax V3 F4 50A 4-en-1
- ESC del motor tractor: Lumenier 51A BLHeli32, separado
- Motores de sustentación: 4× EMAX E3 2807 1300KV con hélices de 7”
- Motor tractor: Lumenier 2812 1150KV con hélice 9”
- GPS y brújula: BZGNSS M10
La controladora es el caso más claro. La SpeedyBee F405 Wing que recomienda el manual lleva tiempo agotada en todas partes y no hay noticias de reposición. La siguiente opción buena a un precio parecido era la Matek F405-Wing V2, y por ahí nos fuimos.
Es un detalle que ningún manual puede cubrir: la lista de materiales de un diseño publicado envejece con el mercado, y una pieza que no se consigue es, en la práctica, una pieza que no existe.
Directo a VTOL
El Stork tiene un pack de conversión que lo vuelve un QuadPlane 4+1: reemplaza la sección interior del ala por una estructura de dos piezas, agrega dos vigas cuadradas de fibra de carbono y cuelga de ellas cuatro motores de sustentación en configuración quad-X, que trabajan junto al motor tractor. La geometría del ala no cambia, así que tampoco cambia el comportamiento en crucero.
Fue a propósito, por dos razones. La primera es que la versión VTOL es la difícil: cuatro motores de sustentación, la transición entre vuelo vertical y horizontal, y todo un conjunto de parámetros que el ala fija sola no necesita. Si el punto de esta primera aeronave es aprender, conviene que lo difícil lo aprendamos sobre un diseño que ya sabemos que vuela.
La segunda es que pensamos construir todas nuestras aeronaves en configuración VTOL. Combina lo que nos importa de las dos: la flexibilidad de despegar y aterrizar en vertical, y la eficiencia en crucero de un ala fija. Sobre todo, permite despegar prácticamente en cualquier parte, sin pista, sin catapulta y sin que nadie tenga que lanzar el avión a mano. Sobre el terreno en el que queremos volar, esa es la diferencia entre poder operar y no poder.
La prueba de banco
El 19 de agosto la aeronave estaba completa: fuselaje, alas, cola en V, las dos vigas con sus cuatro motores, todo cableado y con la batería puesta.
La primera prueba real fue de motores, sin hélices, desde QGroundControl. El objeto de esa prueba es confirmar dos cosas antes de que haya algo girando que pueda cortar: que cada canal mueve el motor que uno cree, y que cada motor gira hacia donde debe. Los cuatro quedaron correctos. Dos canales del XILO, el 1 y el 3, hubo que invertirlos por software. La verificación en diagonal pasó.
Lo que falta antes de que esto vuele, tal como está en nuestra lista: ajustar Q_ASSIST_SPEED y Q_TRANS_FAIL, confirmar el sentido de giro del motor tractor,
vincular y calibrar la radio, calibrar GPS y brújula, revisar el sentido de los
servos, calibrar el acelerómetro y verificar el centro de gravedad en los 47 mm. El
receptor, de hecho, todavía no lo compramos.
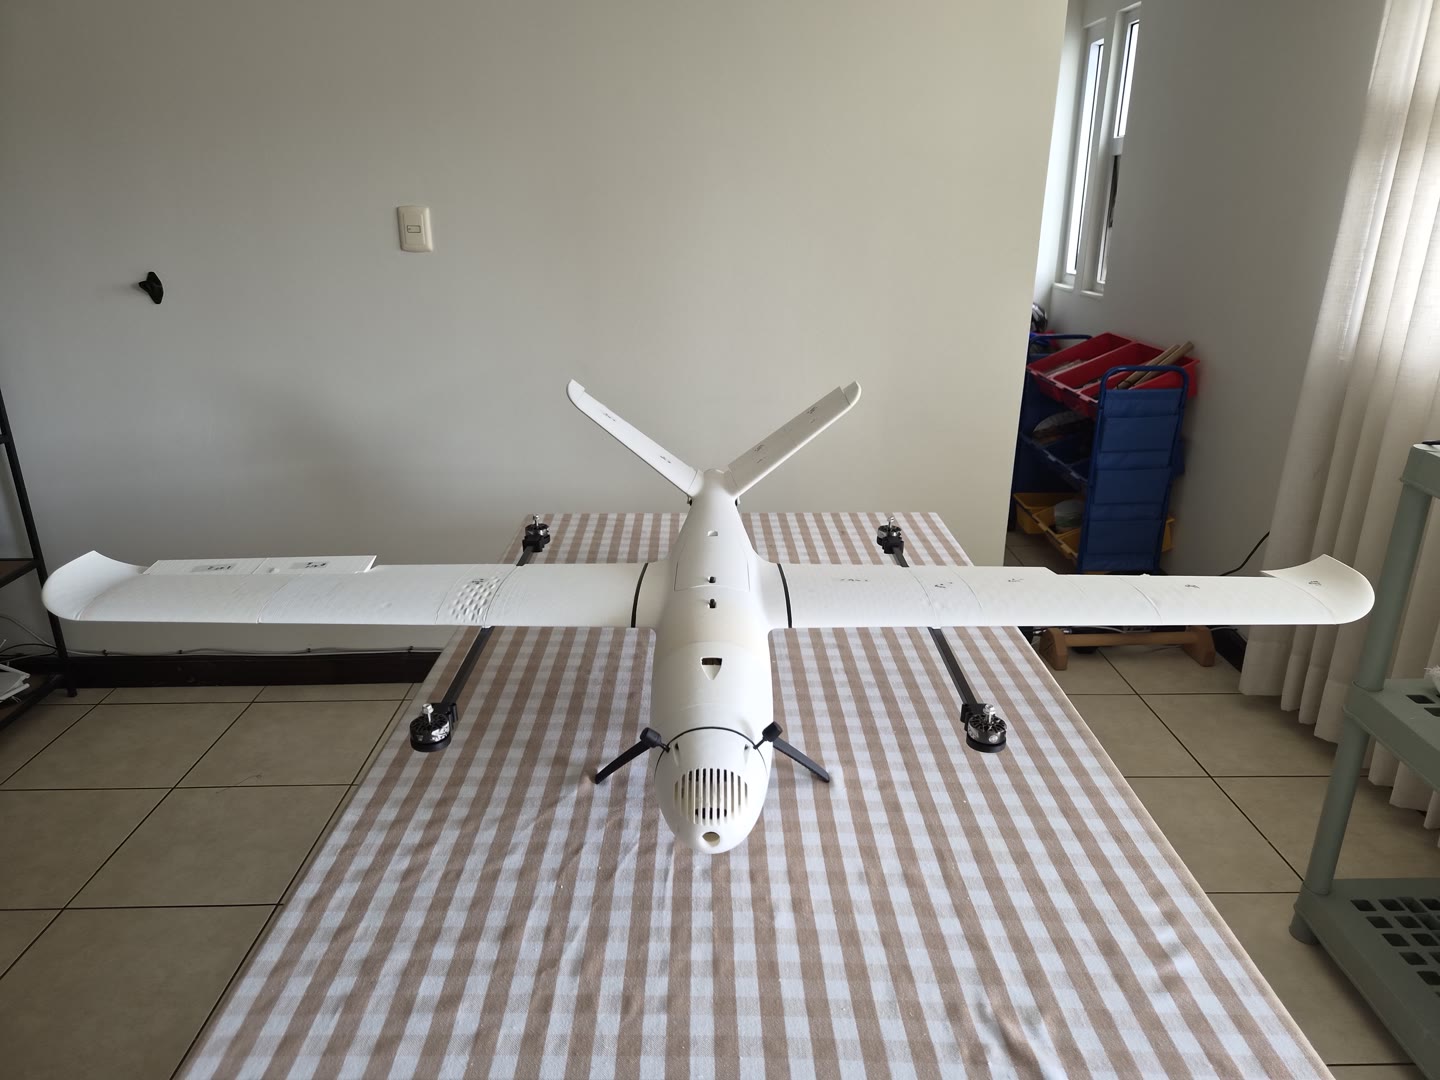
El avión terminado. Está todo montado menos las hélices.
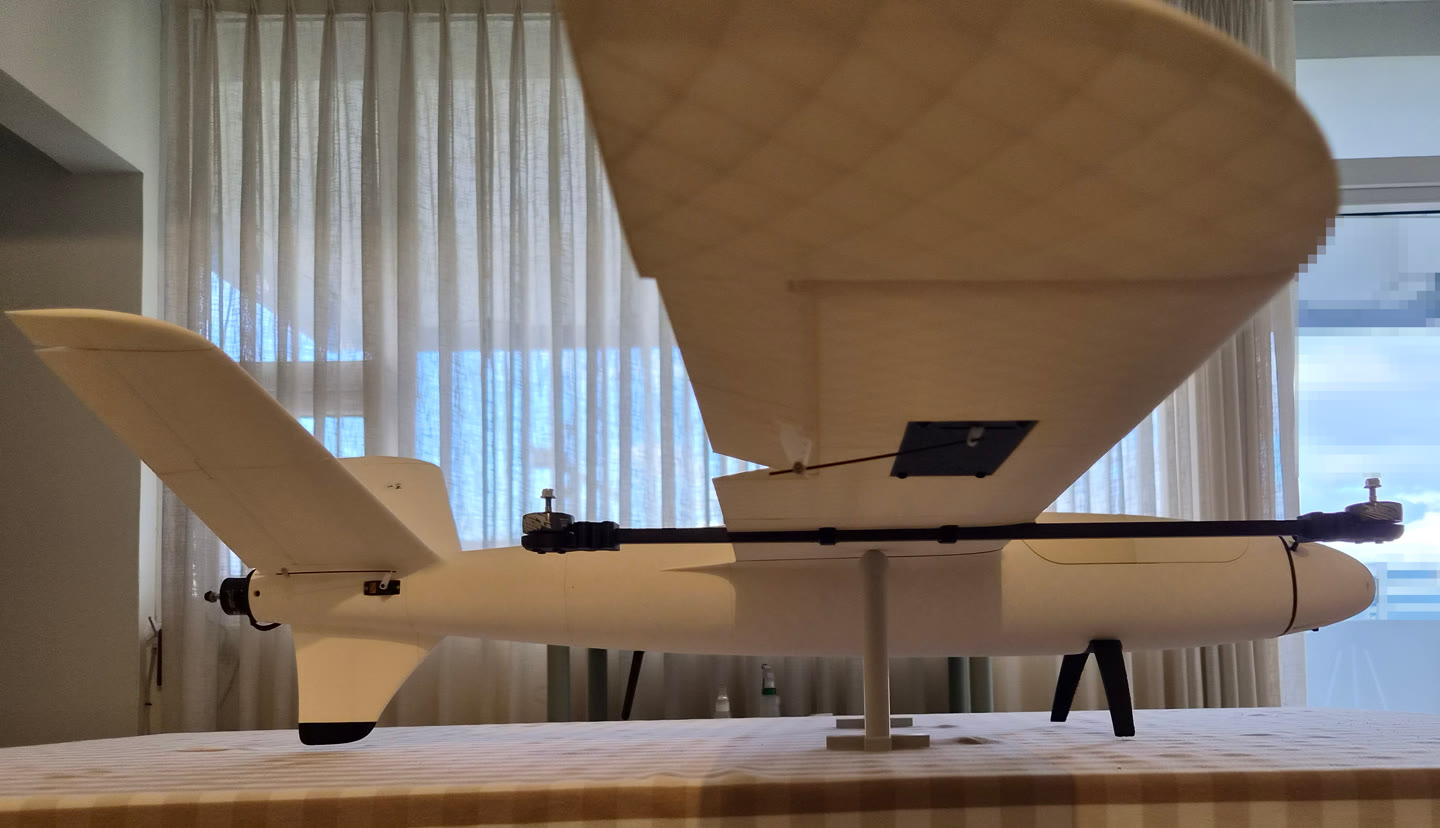
Una comprobación rápida del centro de gravedad, apoyando el avión sobre un solo punto. La verificación formal contra los 47 mm del manual todavía está pendiente.
Lo que aprendimos y lo que sigue
Del filamento, lo primero: el LW-PLA manda en el calendario. Espuma sólo si se imprime muy lento, así que no es un paso más del proceso, es el que define su duración. Hay que calibrarlo antes —torre de temperatura, calibración de flujo— y aun así las piezas de piel son las que deciden cuántas semanas toma una aeronave. El PETG-CF, en cambio, no dio pelea: una o dos tandas de un par de días y listo.
Lo que viene ahora es ArduPilot. El pack trae un archivo de parámetros para
QuadPlane, pero no es de cargar y volar: hay que asignar las salidas de servo de esta
aeronave, calibrar todo —radio, brújula, acelerómetro— y entender el conjunto de
parámetros Q_, que es el que gobierna el vuelo vertical y la transición. Es la parte
del proyecto que menos se ve y más decide.
Y después, volar. No de una: primero estacionario, después transición, después crucero, ampliando la envolvente de a poco y con el registro de vuelo abierto desde el primer intento. Eso —la configuración y los primeros vuelos— es la segunda entrega de esta serie.